La cámara que no deja pasar un cordón malo
A la cadencia de una célula robotizada, el ojo humano no puede inspeccionar el 100% de los cordones. Edge iLEAN coloca una cámara sobre la línea, infiere en milisegundos y expulsa la pieza defectuosa antes de la paletización.
‹ Ver todos los casos de ensamblaje de estructuras de carrocería
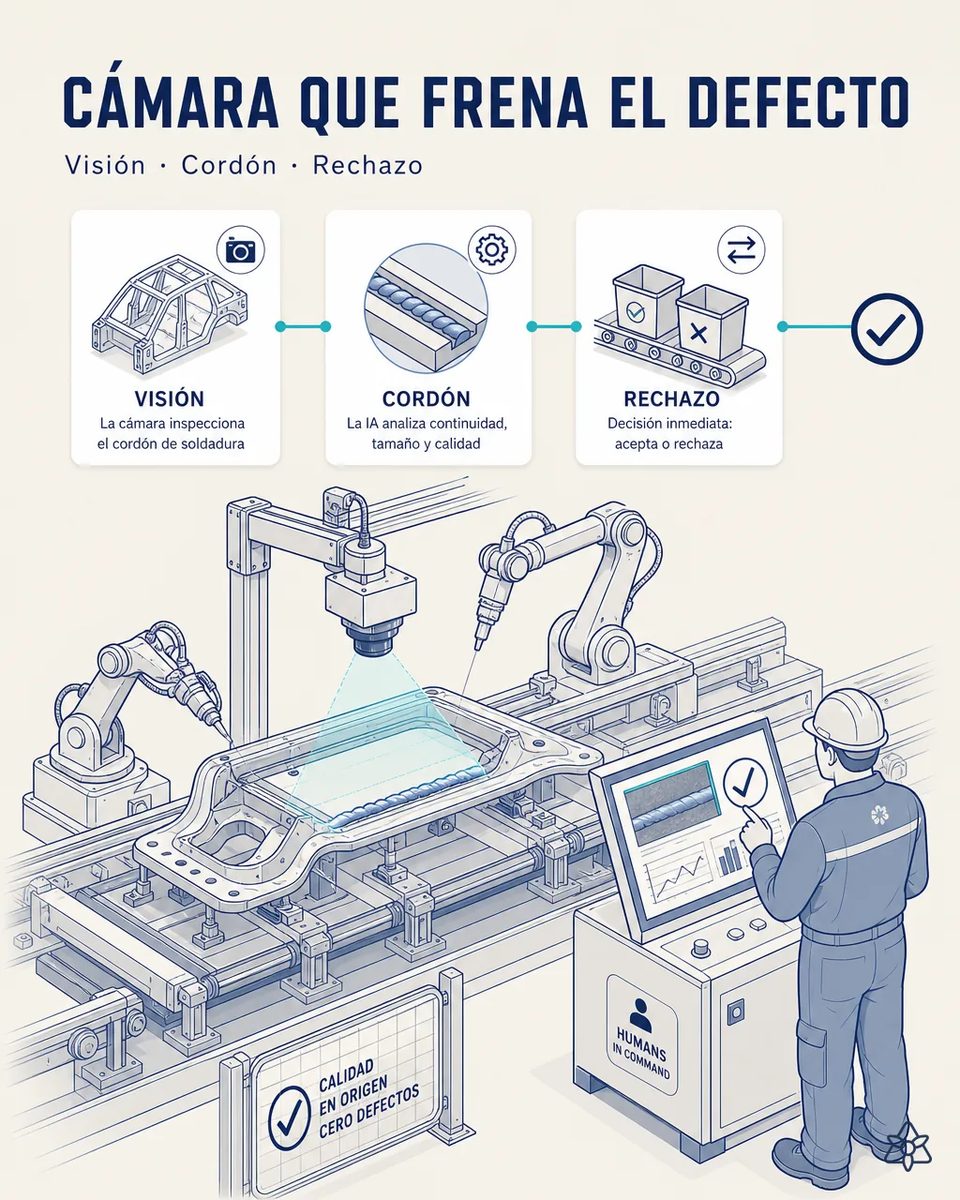
El ojo humano no llega a la cadencia de una célula robotizada.
El control 100% visual humano es imposible a cadencia real de célula robotizada. La inspección por muestreo deja huecos en piezas estructurales de seguridad.
- El control visual del 100 % es imposible a cadencia real: nadie puede mirar cada cordón de cada pieza que sale de la célula sin convertirse en el cuello de botella de la línea.
- Lo que se hace es inspección por muestreo del 1-5 %, que funciona razonablemente en una pieza cualquiera y deja huecos en una pieza estructural de seguridad.
- El defecto marginal —proyecciones, cordón corto o interrumpido, punto desplazado, geometría desviada tras el amarre— es justo el que pasa el muestreo y llega al OEM, porque no es tan evidente como para que salte en la pieza que sí se inspecciona.
- Y cuando llega al OEM, no vuelve como un rechazo de unas pocas piezas: vuelve como reclamación formal, clasificación de material en casa del cliente y un 8D con el reloj corriendo y con la nota de proveedor de por medio.
Edge — visión local sobre la línea, inferencia en milisegundos.
Edge: visión CNN local entrenada con la geometría y el cordón de soldadura concretos de cada referencia, sin depender de la nube para la inferencia.
La inferencia ocurre en el propio puesto, no en la nube: la decisión de expulsar tiene que llegar antes de que la pieza avance, y eso no se resuelve con una red de planta ni con una llamada a un servidor remoto. Si la línea se queda sin conexión, la cámara sigue decidiendo igual.
La inspección de hoy frente al control del 100 %
| Aspecto | Hoy | Con iLEAN Edge |
|---|---|---|
| Cobertura de inspección | Muestreo del 1-5 % | 100 % de las piezas |
| Momento de la decisión | Después, en el control final | Antes de la paletización |
| Defecto marginal de cordón | Pasa el muestreo | Se caza en línea |
| Reclamación del OEM | Llega semanas después | El defecto no sale de planta |
| Dependencia de la nube | — | Ninguna: inferencia local |
| Casos de borde | Se escapan | Se elevan a una persona |
De muestreo del 1-5% a control del 100% de las piezas. Reducción drástica de reclamaciones del OEM por defecto visual/dimensional.
Estimación de impacto — a validar con vuestros números.
El siguiente bloque es una estimación a validar con los datos concretos de tu planta. Lo planteamos para que el comité tenga un orden de magnitud; lo refinamos en el diagnóstico.
- Payback estimado 5-12 meses, según vuestro ratio actual de scrap y de reclamación.
- De muestreo del 1-5 % a control del 100 % de las piezas de la familia cubierta.
- Reducción drástica de reclamaciones del OEM por defecto visual o dimensional, que es donde el coste real no es la pieza sino la clasificación en casa del cliente.
- Y el defecto se detecta en línea, con la célula todavía trabajando esa referencia, cuando la corrección es barata.
Payback estimado 5-12 meses según ratio de scrap/reclamación actual. Estimación a validar.
Y la duda razonable del responsable de producción
«¿Y si expulsa piezas buenas?» — el falso positivo es el riesgo real de cualquier visión, y por eso el modelo se entrena con cordones buenos y malos de vuestras referencias concretas y con la iluminación de ese puesto, no con un modelo genérico de catálogo. Clasificar un defecto de cordón con geometría, posición y luz fijas es tarea anclada, donde los mejores modelos bajan del 1,5% de error [1]. Y los casos de borde no se expulsan sin más: se elevan para que decida una persona, y cada decisión realimenta el entrenamiento.
[1] Paper OpenAI «Why Language Models Hallucinate», 2025 — sobre fiabilidad de la IA en tareas ancladas.
Lo que preguntan sobre la visión del cordón de soldadura
¿Aguanta la cadencia de la célula robotizada?
Sí: la inferencia es local y se resuelve en milisegundos por pieza. Por eso el caso es Edge y no nube, porque la decisión tiene que llegar antes de que la pieza avance en el transportador.
¿Qué defectos detecta exactamente?
Los que se ven desde fuera: cordón corto o interrumpido, proyecciones, punto fuera de posición y desvío de geometría respecto a la referencia después del amarre. Lo que no se ve, como la penetración interna, sigue siendo terreno de vuestro ensayo destructivo y del plan de control.
¿Sustituye al control dimensional en el útil?
No, y no conviene plantearlo así ante el OEM. El útil de control y la CMM siguen siendo la referencia metrológica; lo que cambia es que dejan de ser el único filtro y de trabajar sobre una muestra del uno al cinco por ciento.
¿Cuántas piezas hacen falta para entrenar el modelo?
Menos de las que se teme, porque el catálogo de defectos de cordón es corto y muy repetitivo. Lo que hace falta es que sean piezas reales de vuestras referencias, con vuestra iluminación y en el mismo punto de la línea donde va a ir la cámara.
¿Sirve para varias referencias con la misma cámara?
Sí, cambiando el modelo activo según la referencia que marca la OF, sin que nadie tenga que acordarse de seleccionarlo en el cambio. Es lo habitual en una planta que alterna varias piezas estructurales en la misma línea a lo largo de la semana.
Contadnos qué porcentaje de vuestras reclamaciones son de cordón de soldadura.
Trabajamos sobre los datos reales de tu planta, no sobre los nuestros. Diagnóstico sin compromiso.
Pedir ROI estimado en 48h ‹ Ver todos los casos de ensamblaje de estructuras de carrocería Ver automoción